
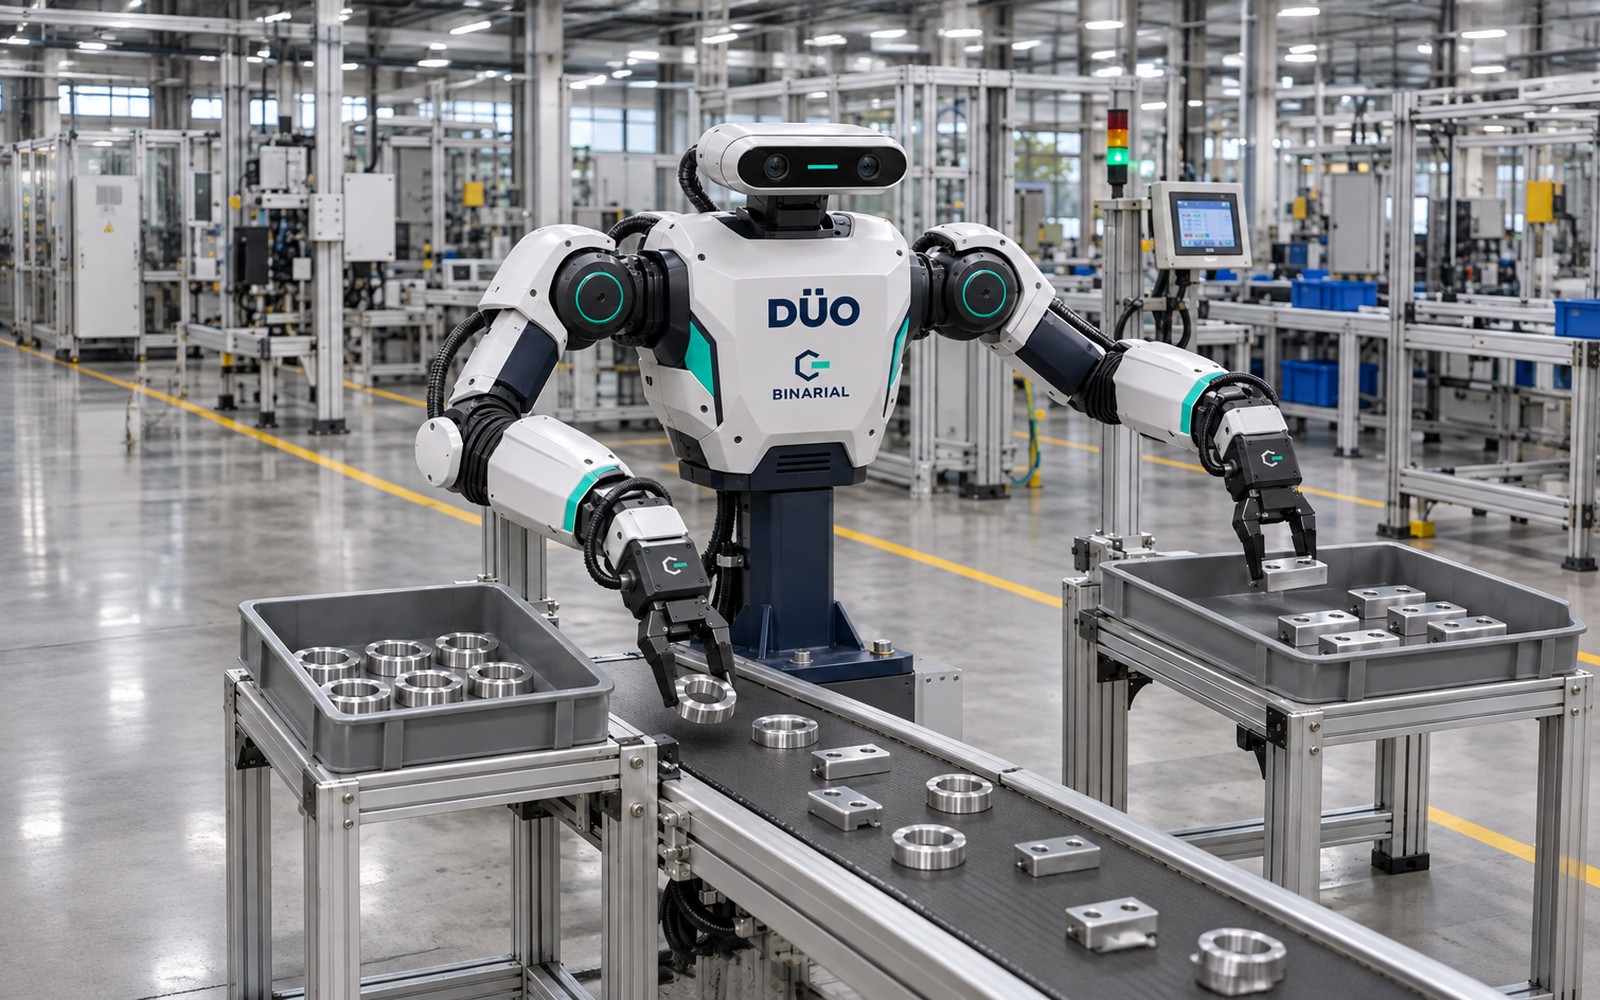
Zweiarmiger Torso für industrielle Manipulation und Forschung.
Fähigkeiten

Koordinierte Manipulation
Individuelle und koordinierte Steuerung der beiden Arme.

Teleoperation
Fernsteuerung und Überwachung der Aufgabe.

Demonstrationen
Aufzeichnung von Demonstrationen für wiederverwendbare Aufgabenfähigkeiten.
Vom Objekt zum Arbeitszyklus

01 Objekt und Greifen
Definition der Objekte, Werkzeuge und Haltepunkte.

02 Arbeitsplatz und Montage
Konfiguration des Torsos, der Arbeitspositionen und der Wahrnehmung.

03 Aufgabe und Steuerung
Ablauf, Überwachung, Zyklus und erwartetes Ergebnis der Anwendung.
Aufgabe und Umgebung bestimmen die Routen, Werkzeuge, Beobachtung, Kommunikation und Überwachung jeder Konfiguration.
Merkmale
- Manipulation
Individuelle und koordinierte Steuerung
- Betrieb
Teleoperation und Überwachung
- Lernen
Aufzeichnung von Demonstrationen
- Mobilität
Ohne eigenen Antrieb
- Ausstattung
Werkzeuge, Montage und Wahrnehmung je nach Aufgabe
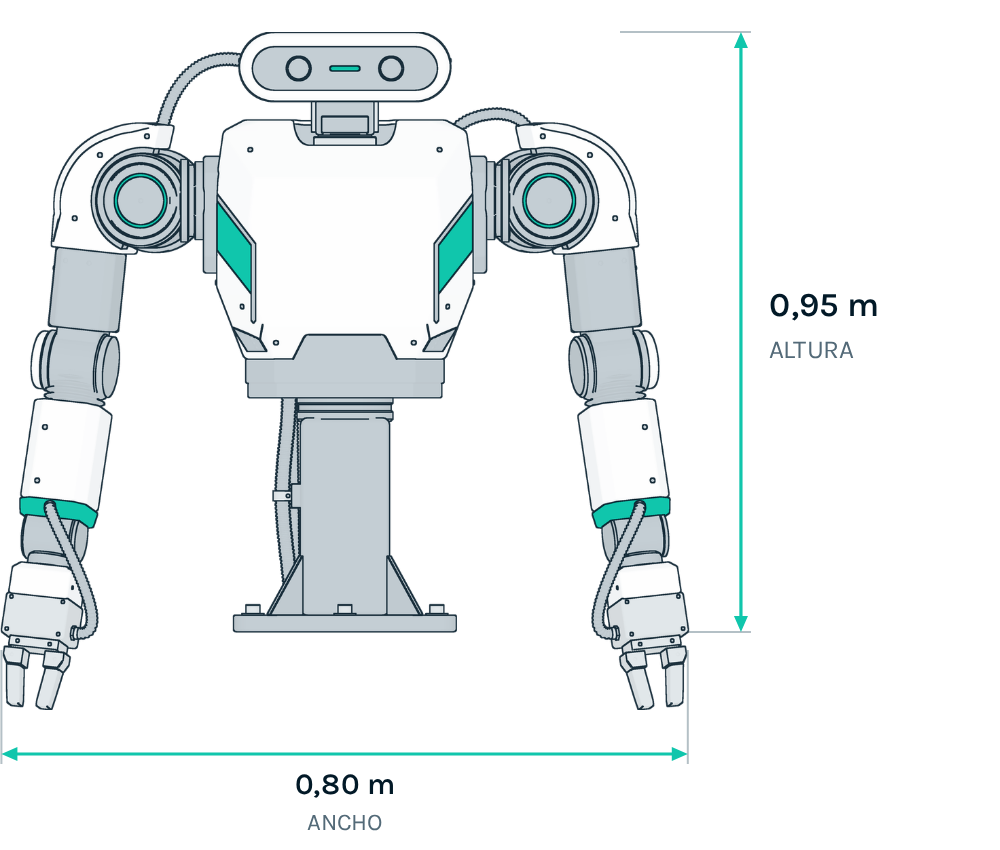
- Höhe
0,95 m
- Breite
0,80 m